Metsäkoneen ja pienkuormaajien tilannekatsaus
Syksy on edennyt vauhdikkaasti REDUn sähköisten pienkuormaajien ja metsäkoneen kehitystöiden parissa. Lapin AMK on päässyt testaamaan pienkuormaajille kehitettyä anturijärjestelmää uuden kamerapohjaisen tekoälymallin kanssa ja metsäkone on päässyt tositoimiin korjuutyömaalle asennettujen laitteistojen ja anturien kera.
Sähköiset pienkuormaajat
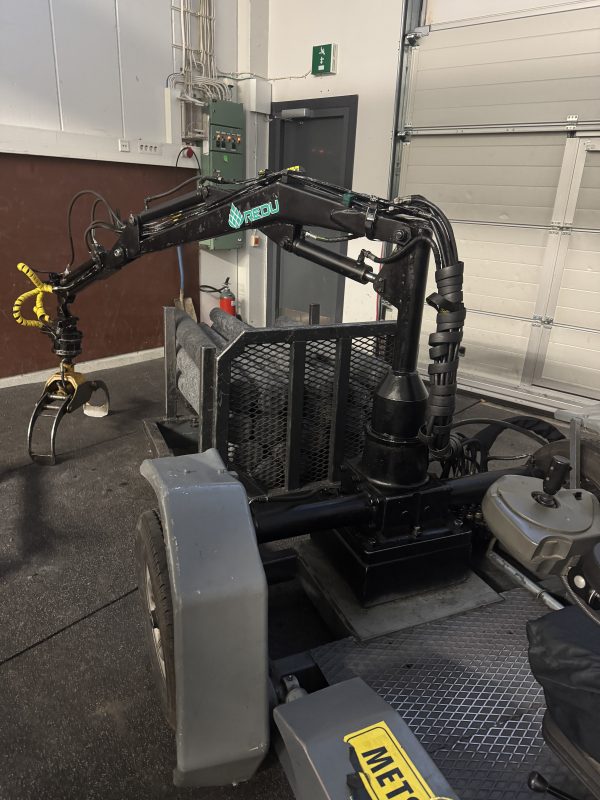
Hankkeen aikana määriteltyjä antureita on testattu paikan päällä REDU:lla ja osa alkuperäisistä anturivalinnoista, kuten kiihtyvyysanturit rungon kolhujen havaitsemiseksi, osoittautuivat toimimattomiksi ratkaisuiksi. Nyt kaikki mitattavat ominaisuudet, yhdenaikaisia liikkeitä lukuun ottamatta, on siirretty tekoälymallille, joka tulkitsee stereokameran kuvasta, kuinka suoritus etenee (Kuva 1).
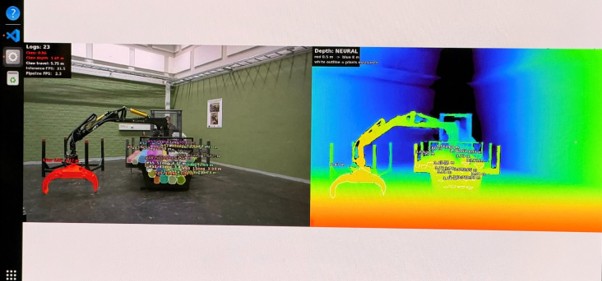
Kuva 1. Vasemmalla näkyy, kuinka tekoälymalli näkee kouran ja pöllit. Oikealla kameran syvyysnäkymä.
Pienkuormaajasta mitattaviin tietoihin kuuluvat:
- Kärjen kulkema matka
- Kuormauksen kesto
- Pöllien määrä ja orientaatio
- Kuorman tasaisuus
- Yhdenaikaiset liikkeet
- Kolhut runkoon
Yhdenaikaiset liikkeet määritellään CAN-väylästä saatavien tietojen perusteella. Lisäksi halliin asennettiin turvatutkat, joiden avulla on tarkoitus aktivoida hätäkatkaisu, jos joku yrittää tulla liian lähelle pienkuormaajia suorituksen ollessa käynnissä.
Metsäkone ja avustinjärjestelmät
Metsäkone on saatu anturoitua ja laitteistoa on päästy testaamaan simulaation lisäksi myös oikeissa olosuhteissa korjuutyömaalla (Kuva 2). Testaus oikeissa olosuhteissa toi mukanaan odottamattomia ongelmia, joita on selvitetty ja korjattu syksyn aikana. Muun muassa internet yhteyden epävarmuus on aiheuttanut päänvaivaa ja sen vaikutuksesta ohjelmistokoodia on päivitetty.
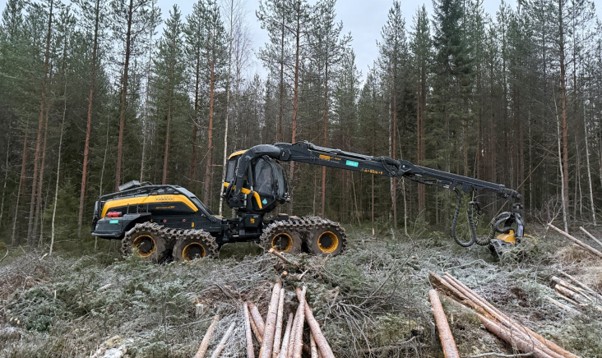
Kuva 2. Anturoitu Ponsse Scorpion korjuutyömaalla
Internet yhteyden ongelmat ovat vaikuttaneet muun muassa ajoura-avustimeen, jonka toimivuutta on testattu korjuutyömaalla. Avustin antaa reaaliaikaista tietoa etäisyydestä läheisiin ajouriin ja auttaa aloittelevaa kuskia pitämään oikean linjan (Kuva 3).
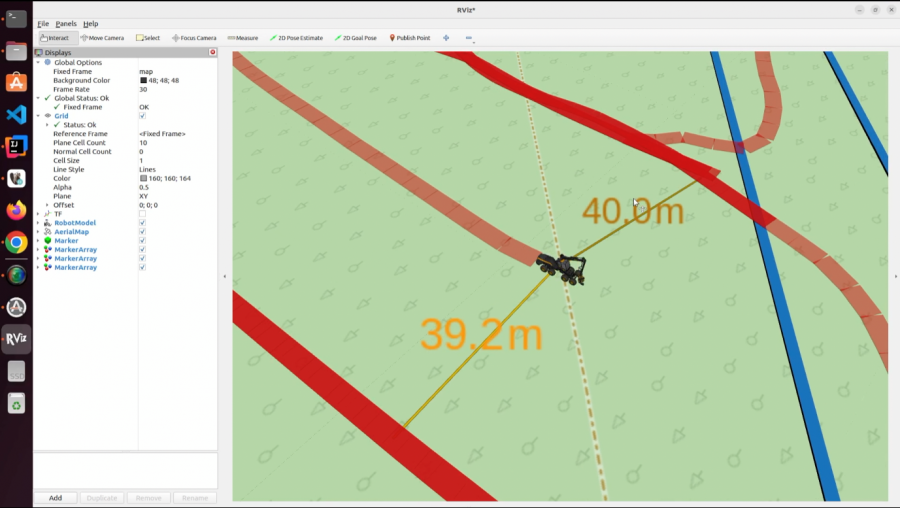
Kuva 3. Kuvassa näkyy ajoura-avustimen visualisointi
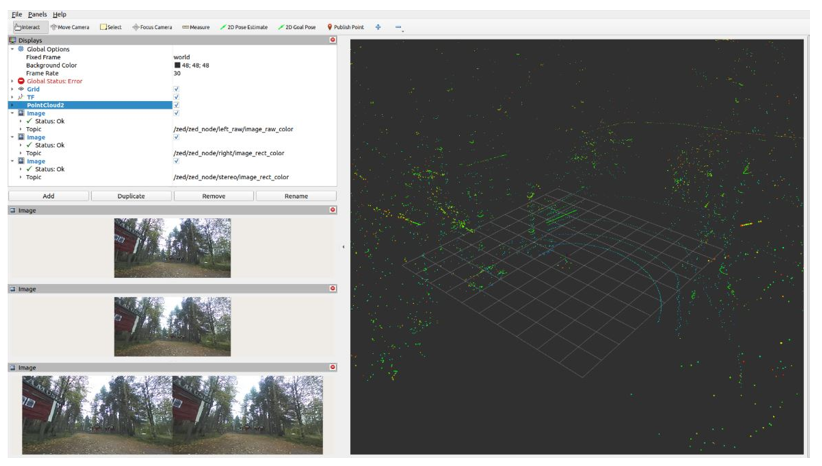
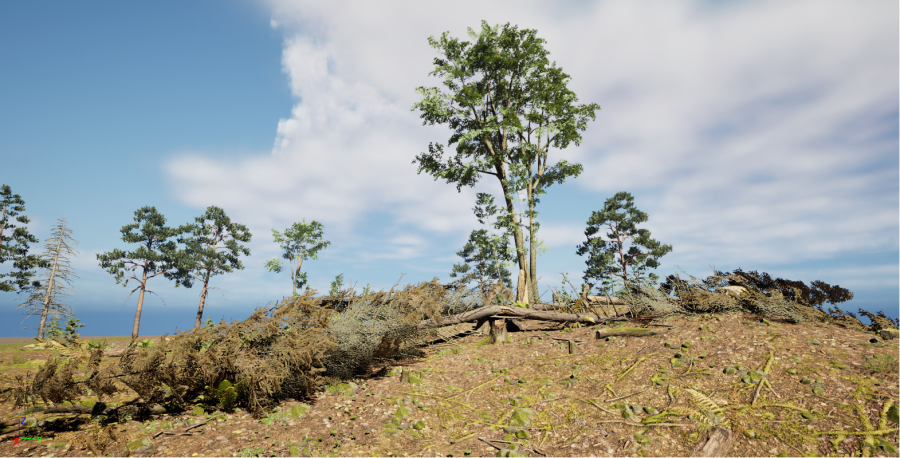
Seuraavaksi testataan myös harvennustiheys-avustinta, joka antaa lähes reaaliaikaista tietoa harvennuksen edistymisestä havaitsemalla puunrungot ja laskemalla, kuinka monta runkoa on kaadettu aloitustilanteeseen nähden. Harvennustiheys lasketaan hyödyntämällä LiDAR ja kamera antureita, joiden avulla järjestelmästä saadaan mahdollisimman luotettava. Kuvassa 4 näkyy puun runkojen tunnistus simuloidusta Lidar datasta.
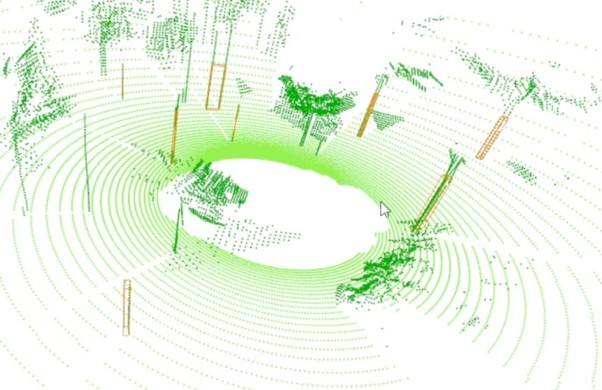
Kuva 4. Simuloitu lidar data jossa havaittujen puunrunkojen kohdalle asetetaan rajaava laatikko ”Bounding Box”
Lapin AMK teki myös yhteistyötä Geovisor Oy:n kanssa, jonka tarkoituksena oli tutkia maatutkan hyödyntmäismahdollisuuksia metsäkoneessa maapohjan
kantavuuden selvittämiseksi (Kuva 5). Tarkoitus oli selvittää voisiko maatutkaa käyttää omana anturinaan metsäkoneessa ja saisiko sen tarjoamasta datasta kehitettyä aloitteleville kuskeille avustinta.
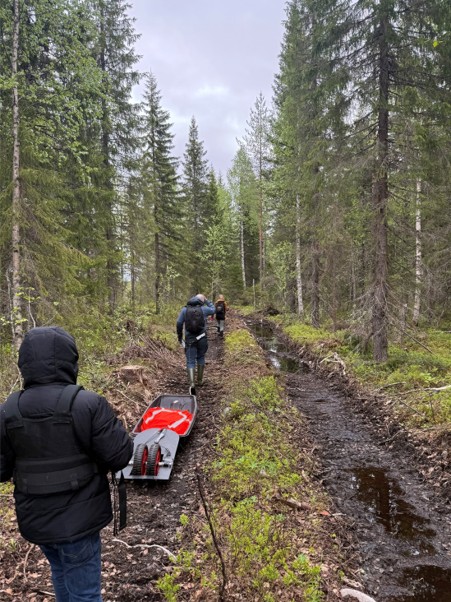
Kuva 5. Maatutkausta maastossa.
Maatutkan datasta saatiin tulkittua kosteikkoja ja mahdollisesti upottavia alueita (turve) ja johtopäätöksenä maatutka voisi soveltua maapohjan kantavuuden selvittämiseen, mutta suuren ilmavasteisen maatutkan kiinnittäminen metsäkoneeseen turvallisesti on haastavaa. Mahdollisesti käyttökelpoisempi idea on hyödyntää nopeasti kehittyvää drooniteknologiaa automaattiseen ja ennakoivaan kartoitukseen.